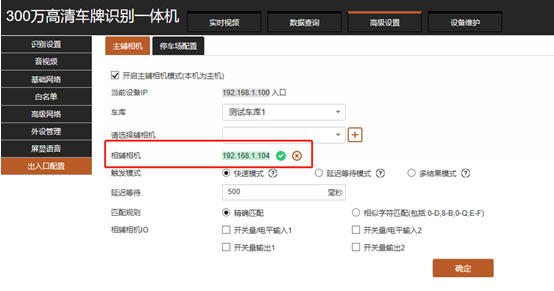
HY主辅相机组网设置
相辅相机组网,主要运用于停车场出入口车道比较宽,进出车辆的来车方向各不相同,造成的相机识别角度大,识别速度慢和识别准确率低的问题。 将两台出入口相机,分别安装在车道的左右两边,再在镜像中做如下配置:
2.1.开启相辅模式
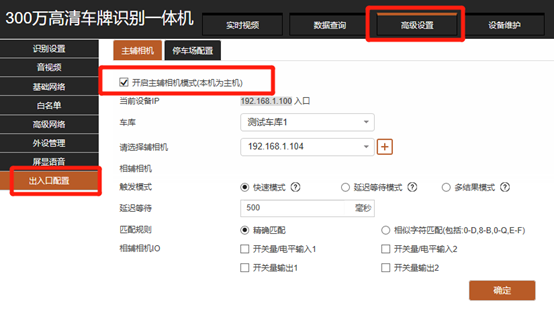
启用“相辅模式” 后点击“确认”按钮,保存设置,辅相机的IP才能在局域网搜索出来。
启用“相辅模式”后不点击“确认”按钮,保存设置是搜索不到局域网内其它相机IP的。
2.2.选择辅助相机
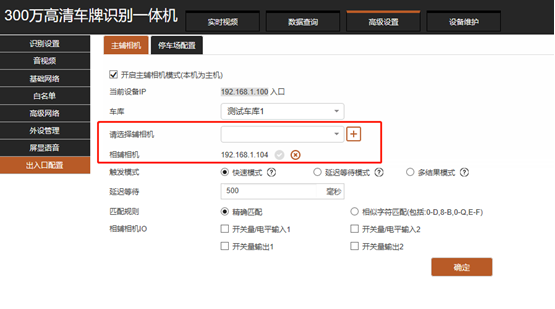
选择辅助相机: 点击“下拉按钮”,选择辅助相机的IP,点击“ + ”添加辅助相机,点击“确定”按钮保存设置。
2.3.触发模式说明
快速模式: 相机先给抓拍结果,设定时间(延时等待时间)内相同结果不做处理(要求:延时等待时间1-3秒)
延迟模式: 相机抓拍后,在设定时间(延时等待时间)内等到没有不同结果,就上传单一结果。(要求:延时等待时间600毫秒)
多结果模式: 单台相机接入进收费软件相机抓拍的共享结果都会上传给收费软件。
2.4.匹配规则说明
精准匹配: 相机识别车牌后直接输出结果(建议使用精准匹配)
相似字符匹配: 允许相机识别到相似的字符进行输出(目前只有0-D、8-B、0-Q、E-F四类字符)
2.5.相辅IO说明
相辅相机IO: 指两台相机之间,只需一台相机连接道闸或地感,两台相辅共享控制道闸或地感输出的内容。
2.6.组网验证