3.2 4G道闸模块
4G 道闸模块通过移动网络与云端通信,配合微信小程序 闸机调试助手 实现道闸的远程开闸、关闸、状态查看,以及主板参数的读取与修改。适合现场没有网络布线、又不便派人到现场调参的场景。
- 联网:模块自身走 4G 上网,不依赖车场本地宽带,不用布网线。
- 远程控制:手机小程序远程开闸、关闸、停止。
- 远程调参:在小程序里直接改主板 P 码参数,不用到现场按键调菜单。
- 状态回传:实时查看电压、电流、电机状态、地感状态、闸杆位置等。
一、创建账号
模块首次使用需要先在后台建立车场账号,账号由技术人员开通,不能自行注册。
1.1 扫码进入小程序
用微信扫描模块机身(或随货资料)上的小程序码,进入 闸机调试助手。
1.2 联系技术人员开通账号
进入小程序后联系对接的技术人员,提供以下三项信息,由技术人员在后台创建账号并分配车场权限:
| 需提供信息 | 说明 |
|---|---|
| 车场名称 | 用于建立项目,名称要与实际车场对应,便于后期查找 |
| 联系人 | 该车场的日常对接人姓名 |
| 联系电话 | 用于账号绑定及后续问题回访 |
账号是按车场分配的,一个车场一个账号。同一车场下的多台设备都挂在同一个账号里,不要重复建号。
账号开通后即可用该手机号登录小程序,进入设备管理界面。
二、添加设备
账号建立完成后,把模块绑定到账号下,才能看到设备并操作。
2.1 进入添加设备
登录小程序后进入 首页,页面会显示当前项目下的设备统计(道闸总数、在线数、故障数),点击 添加设备。
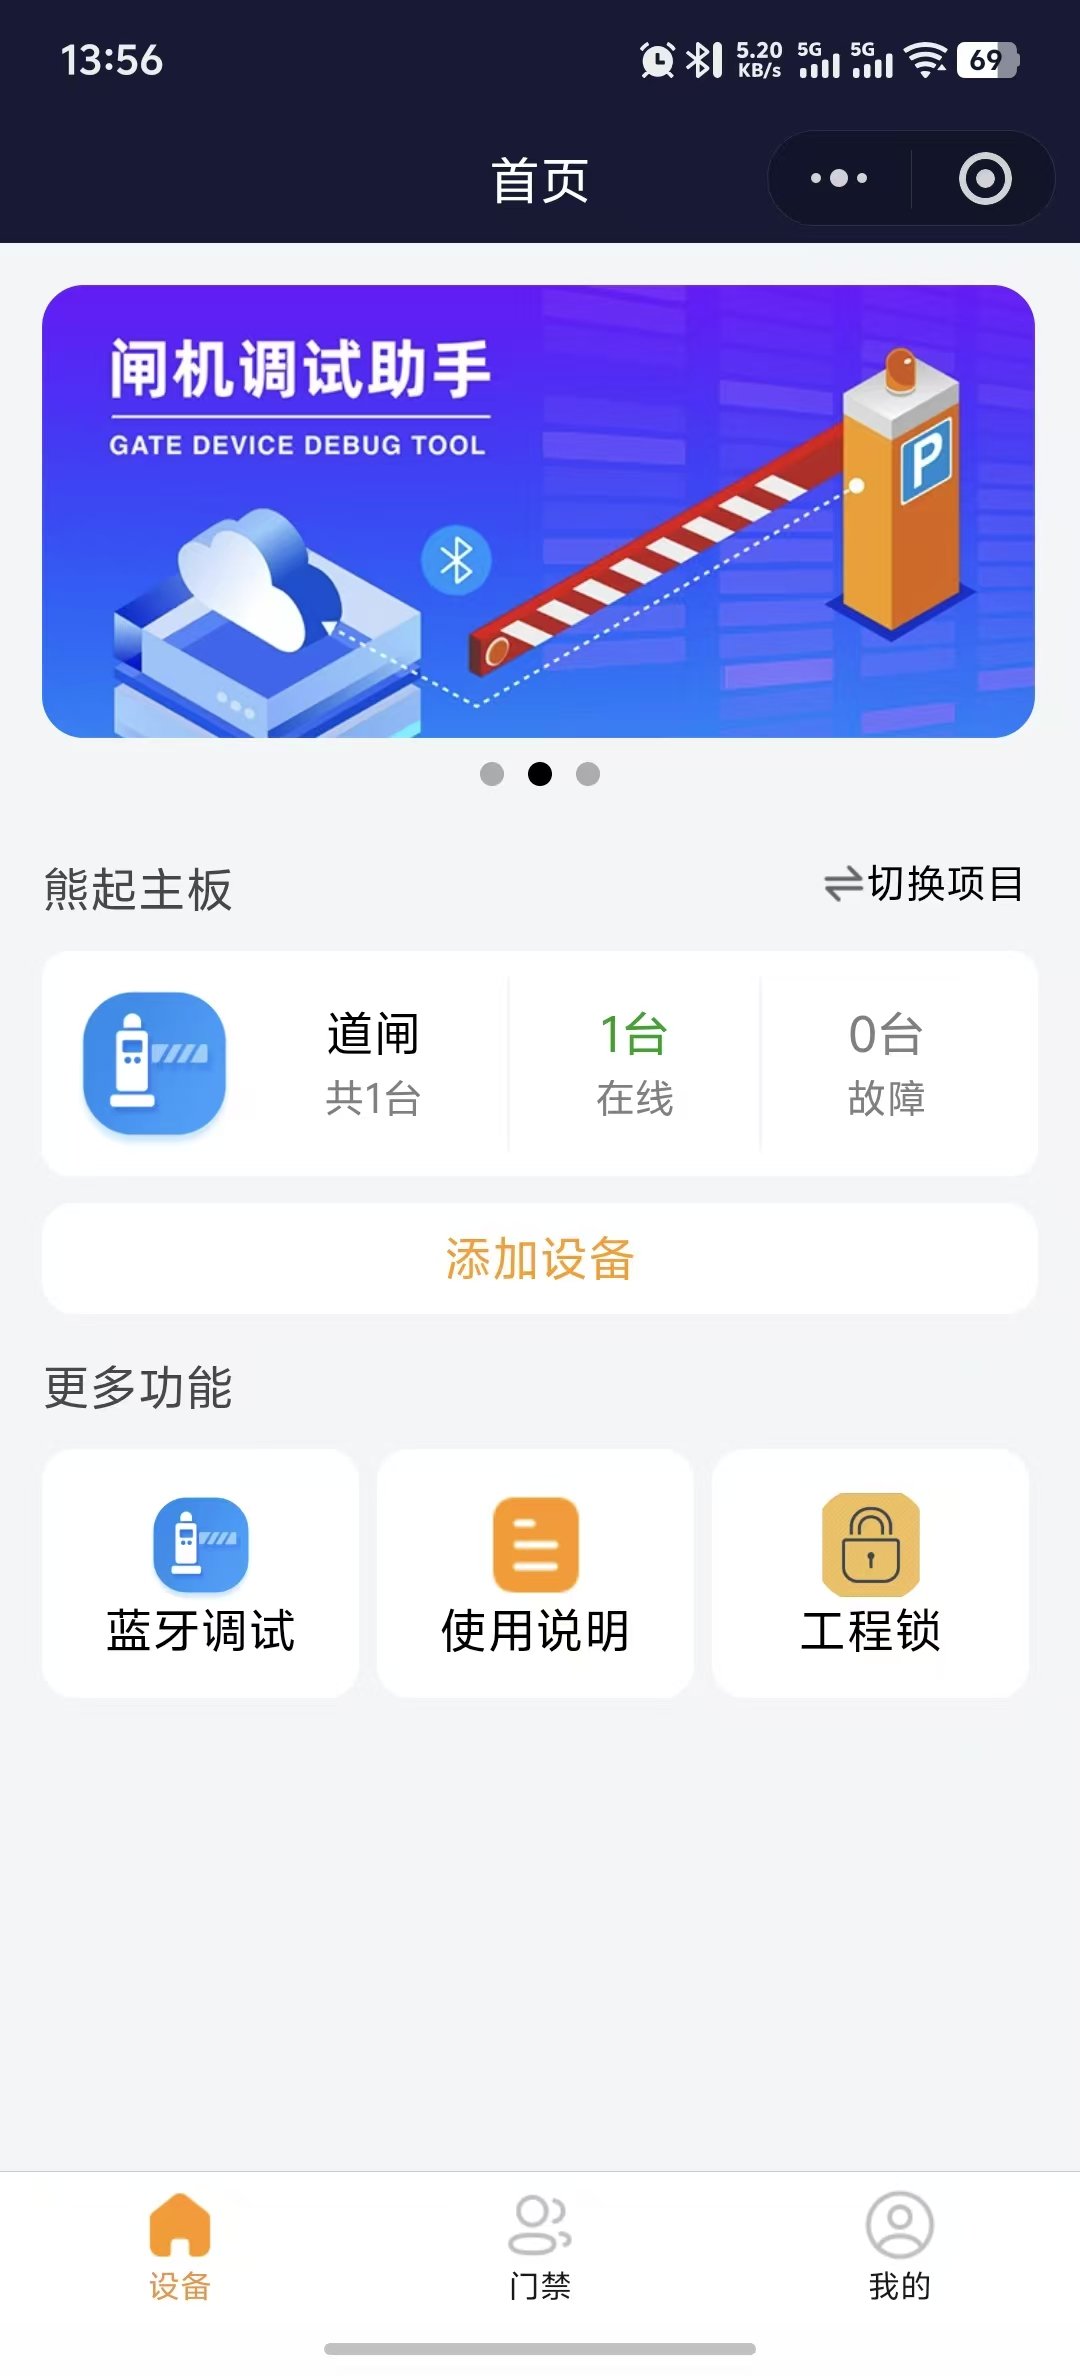
首页几个区域的含义:
| 区域 | 说明 |
|---|---|
| 顶部项目名 | 当前所在的车场项目,可点右侧「切换项目」切换 |
| 设备统计卡片 | 分别显示设备总数、在线台数、故障台数 |
| 添加设备 | 绑定新模块的入口 |
| 更多功能 | 蓝牙调试、使用说明、工程锁 |
2.2 扫描模块二维码
点击 添加设备 后调起扫一扫,扫描模块机身上的二维码完成绑定。
- 二维码在模块机身背面/侧面标签上,扫码时注意对准、避免反光。
- 一台模块只能绑定到一个账号下,已绑定的模块重复扫码不会重复添加。
- 绑定成功后设备会直接出现在设备列表中。
2.3 设备列表
绑定完成后进入 设备列表,可按状态筛选查看设备。
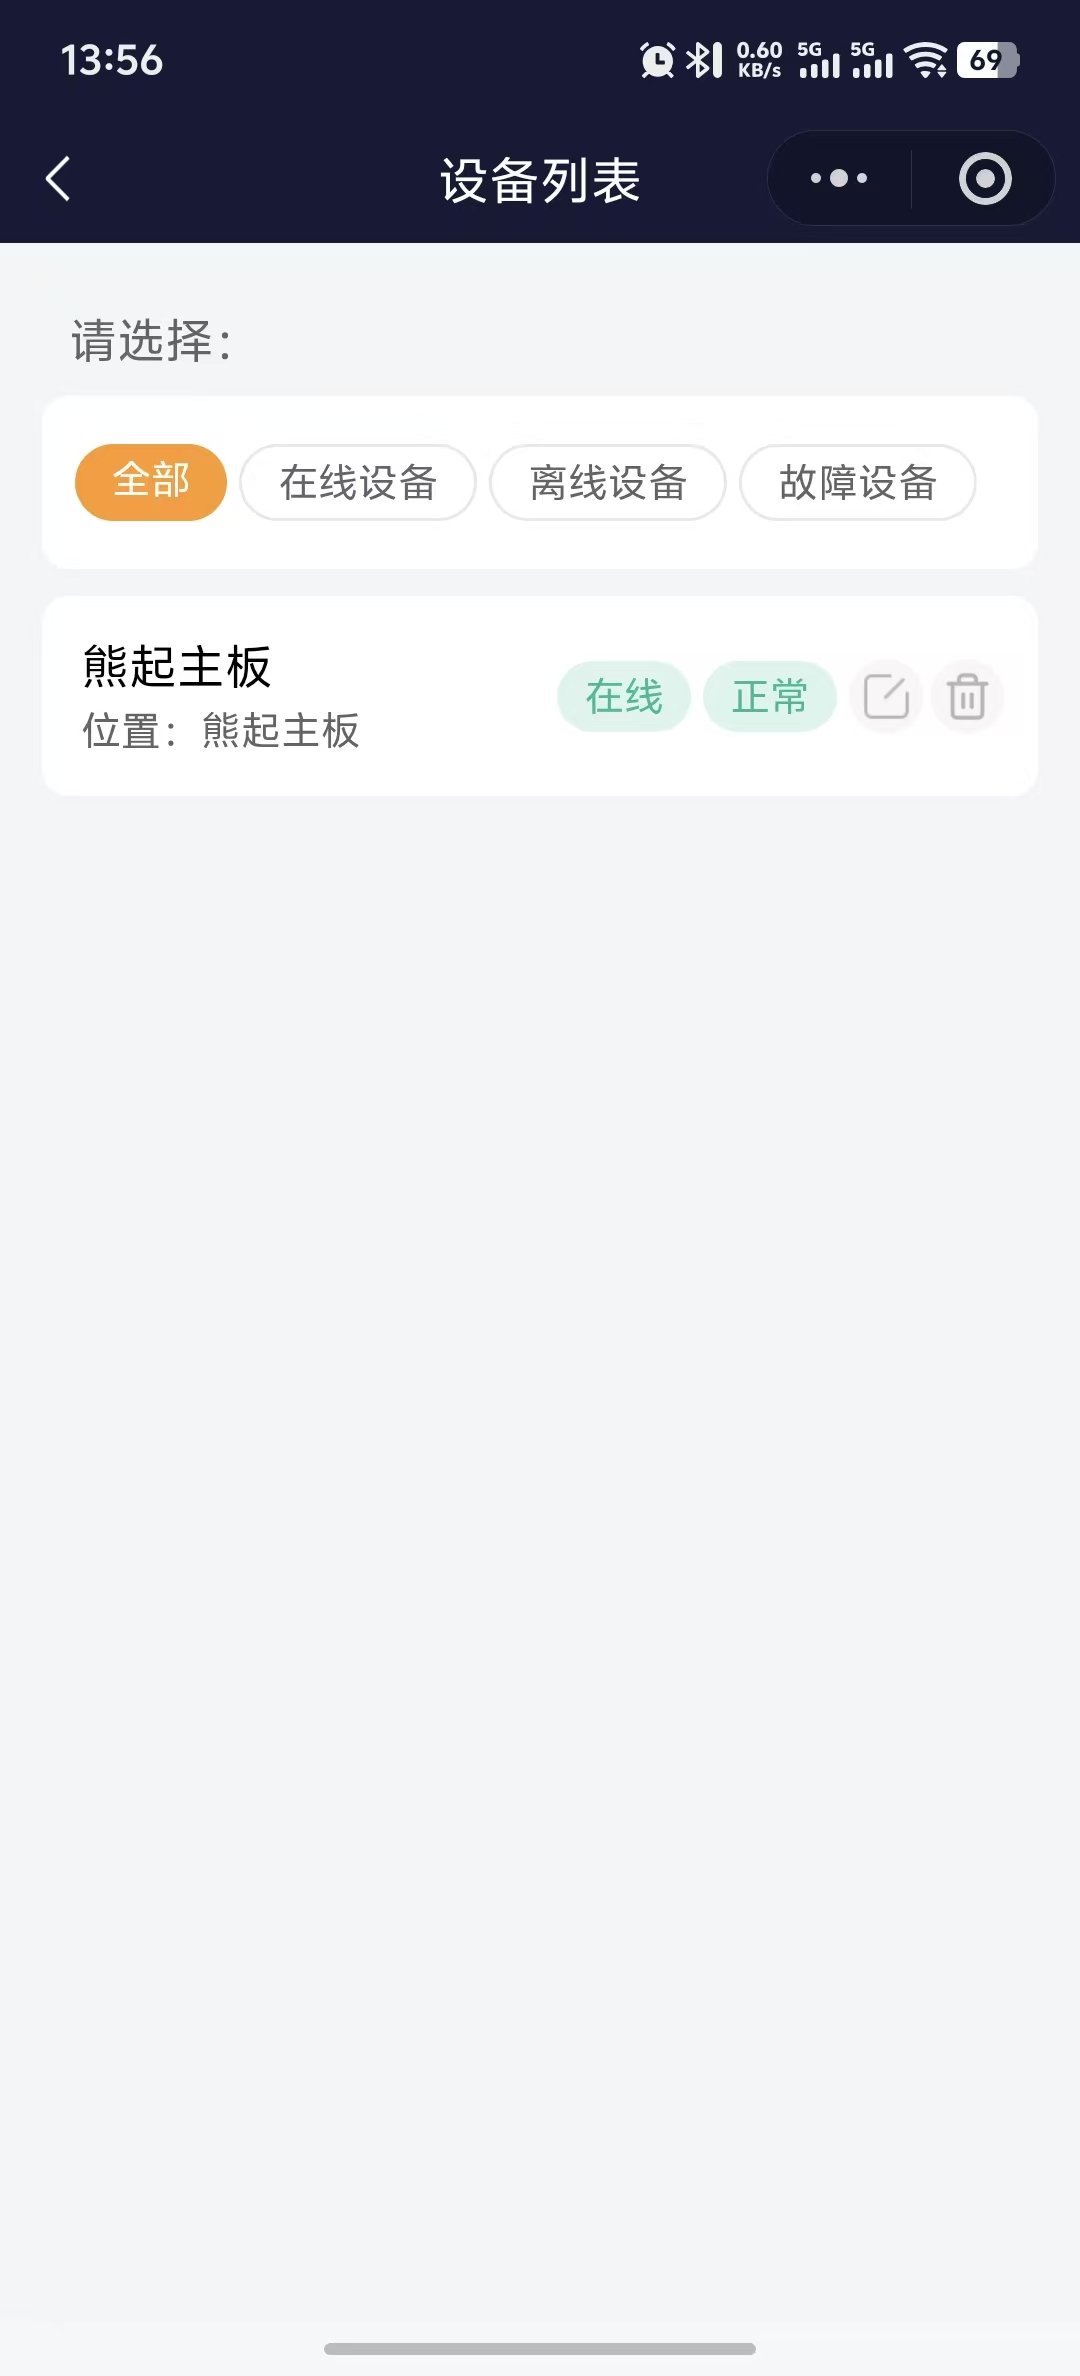
| 筛选项 | 说明 |
|---|---|
| 全部 | 显示账号下所有设备 |
| 在线设备 | 当前在线的模块 |
| 离线设备 | 断电或 4G 信号中断的模块 |
| 故障设备 | 主板回报故障状态的设备 |
每条设备记录显示设备名称、所在位置,以及 在线、正常 两个状态标签,右侧为编辑与删除按钮。
三、设备状态与操作
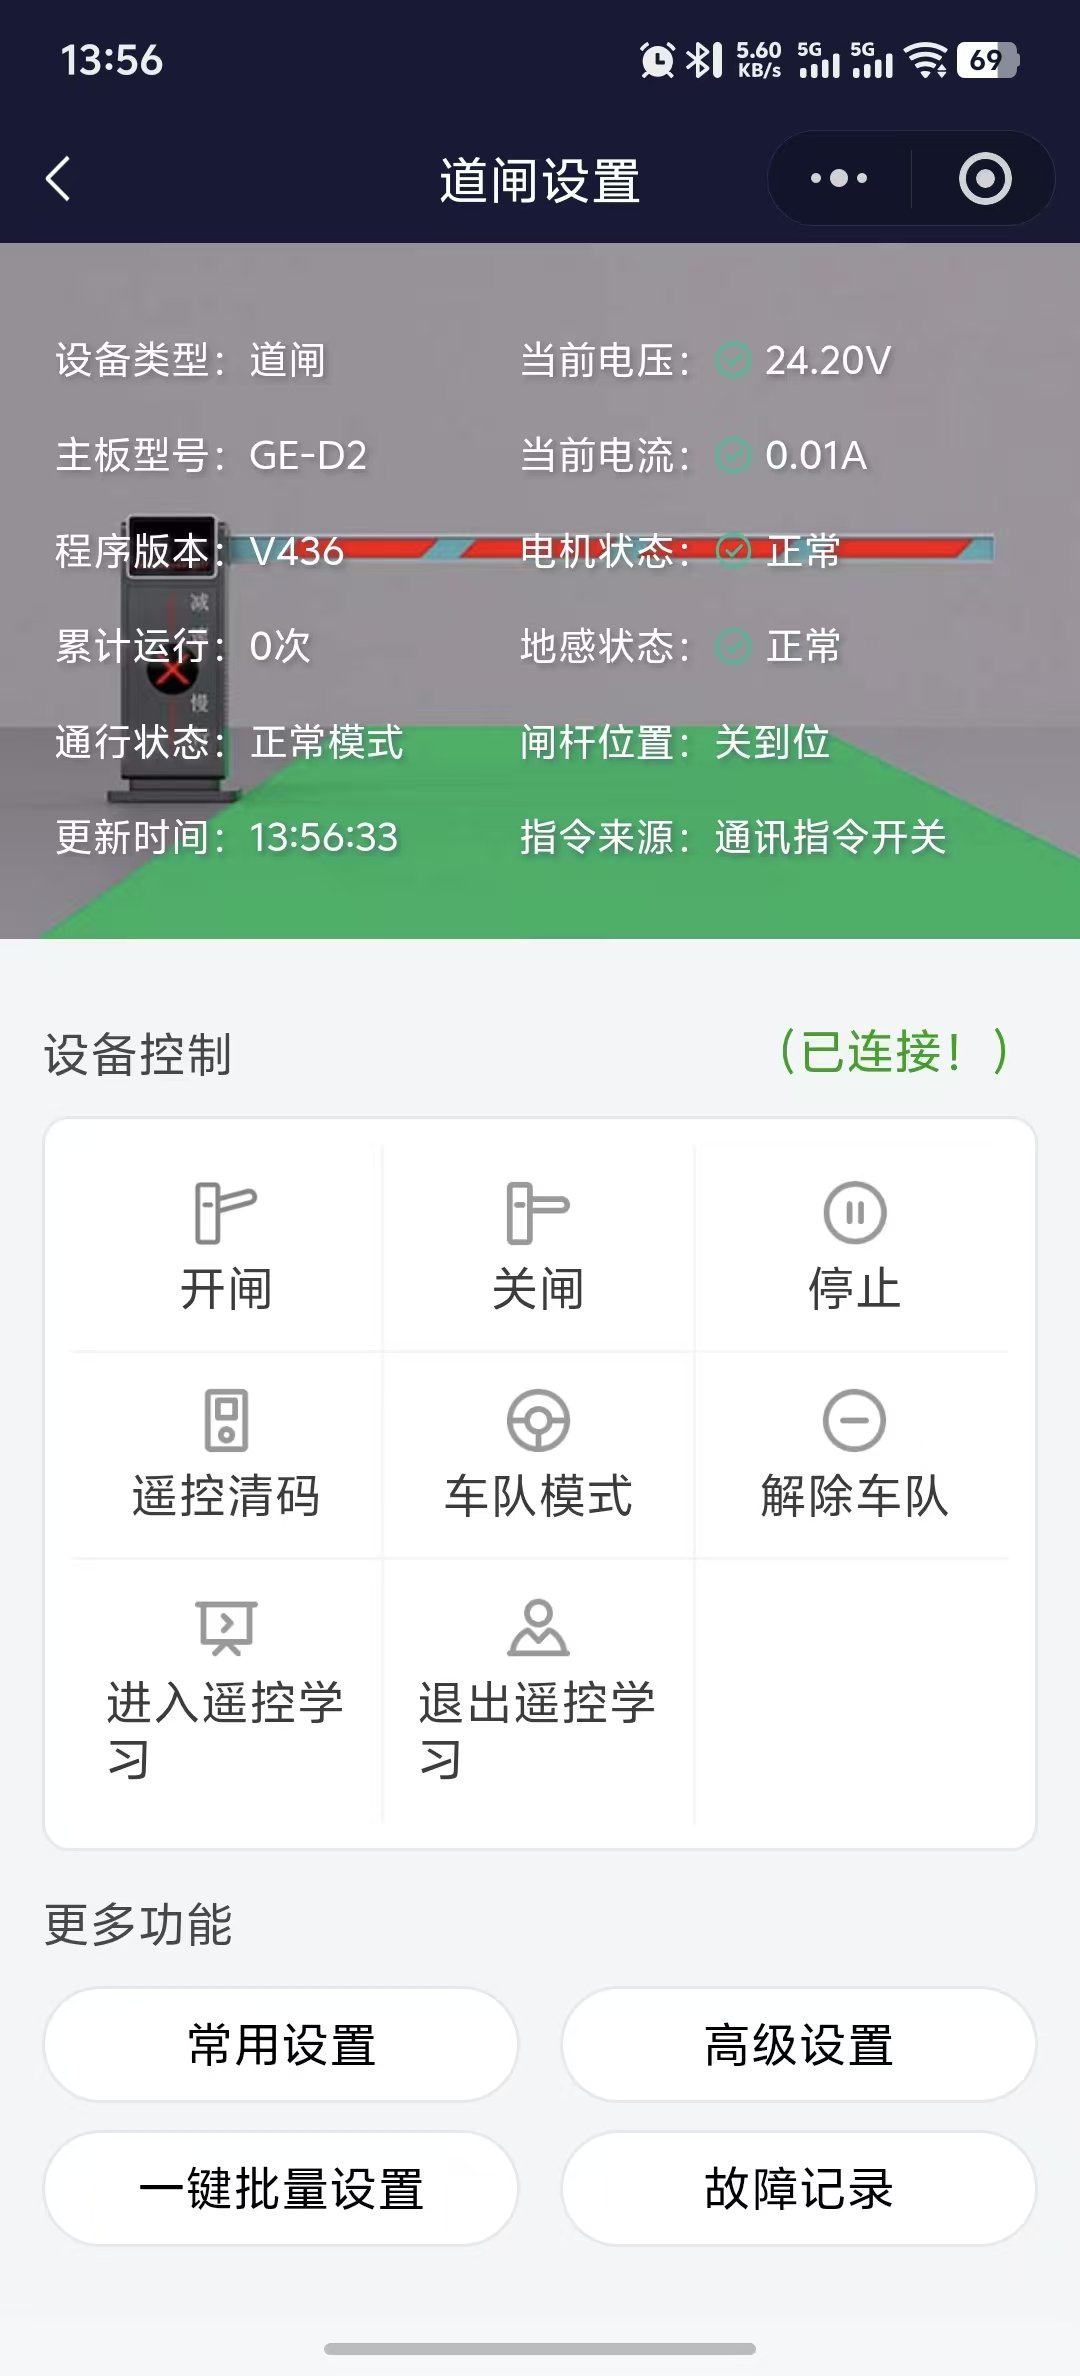
在设备列表中点击某台设备,进入 道闸设置 页面。
3.1 设备状态信息
页面顶部是主板实时回传的运行数据:
| 字段 | 含义 |
|---|---|
| 设备类型 | 当前设备类型(道闸) |
| 主板型号 | 所接主板的型号 |
| 程序版本 | 主板固件版本号 |
| 当前电压 / 当前电流 | 主板实时供电电压与电机电流 |
| 电机状态 | 电机运行是否正常 |
| 累计运行 | 该设备累计开关闸次数 |
| 地感状态 | 地感线圈检测是否正常 |
| 通行状态 | 正常模式 / 高峰模式等 |
| 闸杆位置 | 开到位 / 关到位 / 运行中 |
| 更新时间 | 该条状态数据的刷新时间 |
| 指令来源 | 本次动作的触发来源(遥控 / 通讯指令等) |
现场报"道闸不动"时,先看这一屏:
- 当前电压是否在 24V 附近 —— 偏低说明供电或电源故障。
- 电机状态是否正常 —— 异常多为霍尔线或电机问题。
- 地感状态是否一直有信号 —— 持续有信号会导致关闸不响应。
- 闸杆位置 / 通行状态是否卡在高峰模式。
3.2 设备控制
页面显示 (已连接!) 表示手机已与模块建立通信,可直接下发控制指令:
| 按钮 | 作用 |
|---|---|
| 开闸 | 远程发送开闸信号 |
| 关闸 | 远程发送关闸信号 |
| 停止 | 立即停止当前动作 |
| 遥控清码 | 清空主板已学习的所有遥控器 |
| 车队模式 | 开启车队模式,连续多车依次通过 |
| 解除车队 | 退出车队模式 |
| 进入遥控学习 | 主板进入遥控对码状态 |
| 退出遥控学习 | 退出遥控对码状态 |
远程控制前请确认现场无人员、车辆在闸杆下方,避免误动作造成砸车或伤人。
3.3 更多功能
页面底部提供四个入口:
| 入口 | 说明 |
|---|---|
| 常用设置 | 日常高频参数(开/关闸速度、减速区等) |
| 高级设置 | 全部主板参数与高级控制命令 |
| 一键批量设置 | 一次把相同参数下发到多台设备 |
| 故障记录 | 查看主板记录的历史故障 |
四、主板参数设置(高级设置)
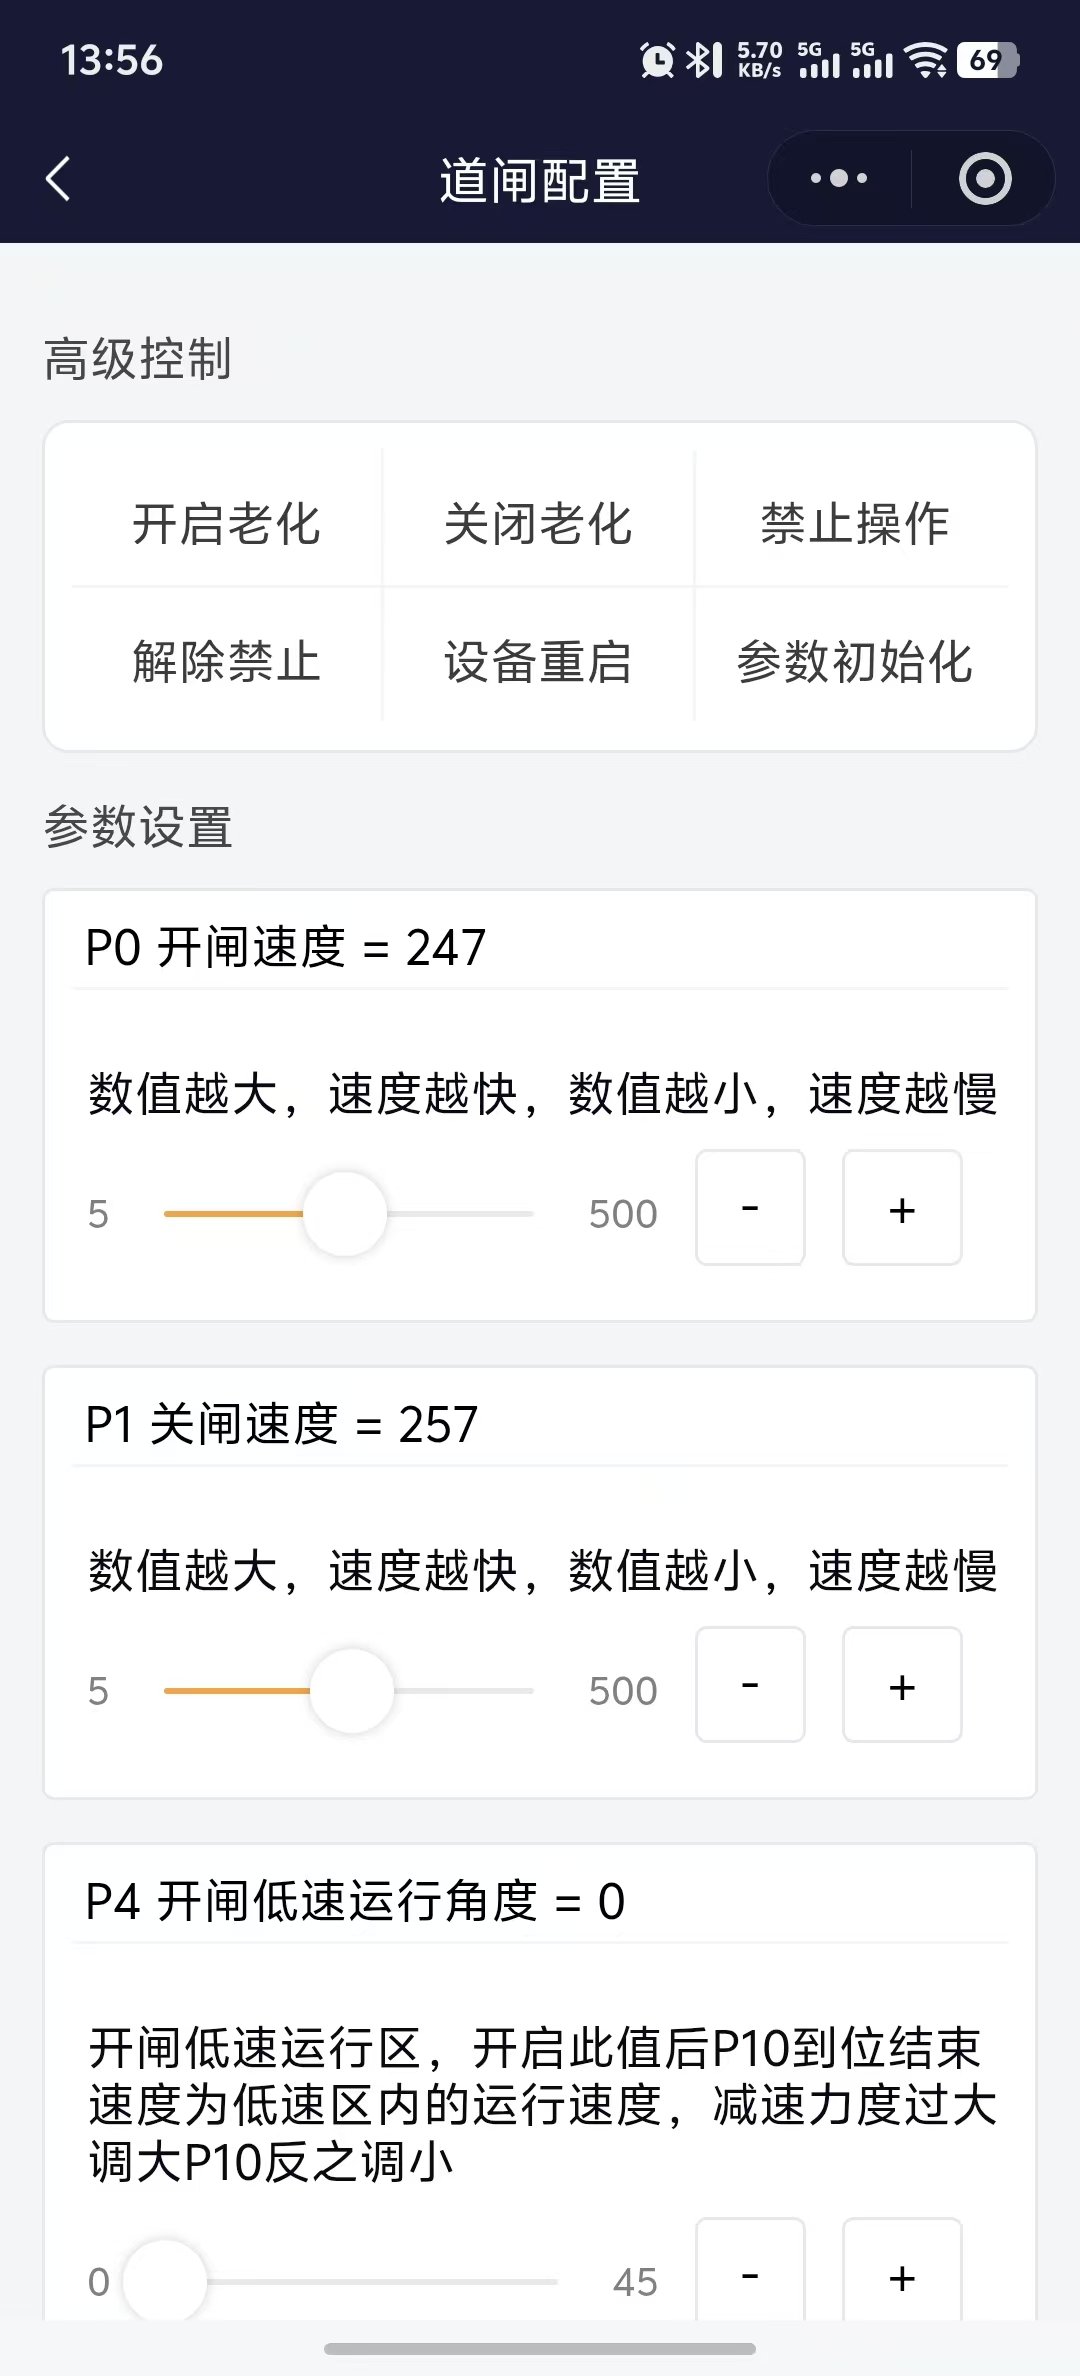
点击 高级设置 进入 道闸配置 页面。
4.1 高级控制
页面顶部为一次性命令按钮:
| 按钮 | 作用 |
|---|---|
| 开启老化 / 关闭老化 | 开启或关闭老化测试模式 |
| 禁止操作 | 锁定设备,禁止一切动作指令 |
| 解除禁止 | 解除锁定状态 |
| 设备重启 | 远程重启模块/主板 |
| 参数初始化 | 参数恢复到出厂默认值 |
「参数初始化」「设备重启」会中断当前运行状态,请在设备空闲、闸杆处于静止状态时执行。初始化后所有参数需要按现场情况重新设置。
4.2 常用参数(小程序端)
下列参数以滑块 + 加减按钮方式调节,参数名称与主板菜单一致:
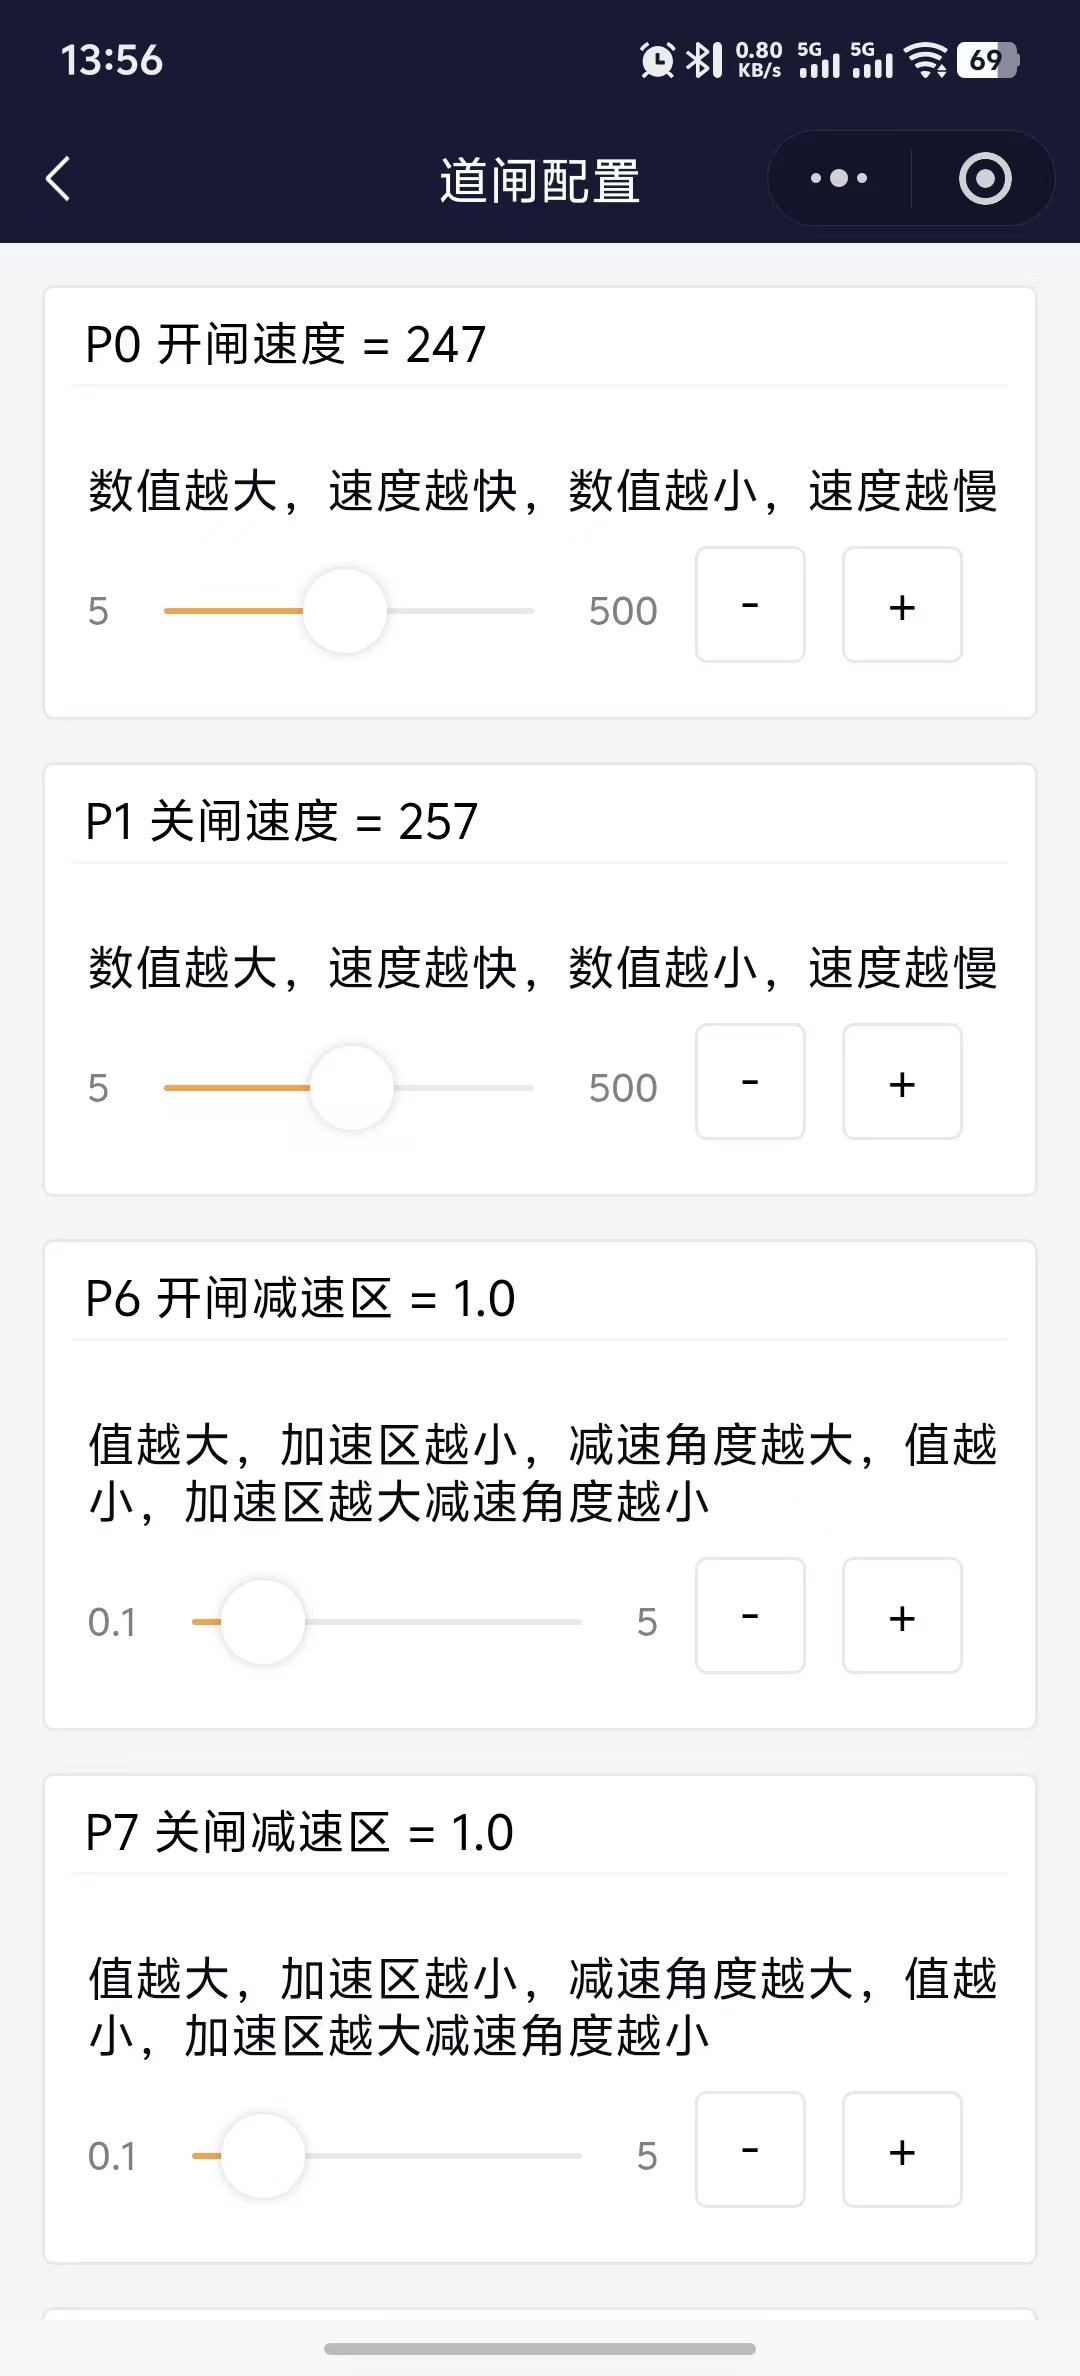
| 参数 | 名称 | 说明 |
|---|---|---|
| P0 | 开闸速度 | 数值越大开闸越快,数值越小越慢 |
| P1 | 关闸速度 | 数值越大关闸越快,数值越小越慢 |
| P4 | 开闸低速运行角度 | 开闸低速运行区,开启后 P26 到位结束速度取低速区内的运行速度 |
| P6 | 开闸减速区 | 值越大加速区越小、减速角度越大;值越小加速区越大、减速角度越小 |
| P7 | 关闸减速区 | 同上,作用于关闸过程 |
小程序端速度类参数以界面显示的滑块范围为准(例如 P0 为 5~500);主板按键菜单里的对应参数范围可能不同,两者以其中一个为准设置即可,不必同时改。
4.3 主板菜单参数总表
下表为主板菜单的完整参数(P-0 ~ P-75 及快捷参数 C),供深入调试时参考。修改前请记录原始值,便于出错后回退。
| 序号 | 菜单 | 菜单功能 | 设置范围 | 默认值 | 功能定义 |
|---|---|---|---|---|---|
| 0 | P-0 | 开闸响应速度 | 1-100 | 20 | 数值越大速度响应越快,越小越慢(位置环 Kp) |
| 1 | P-1 | 关闸响应速度 | 1-100 | 16 | 数值越大速度响应越快,越小越慢(位置环 Kp) |
| 2 | P-2 | 开闸位置调节 | 上 | - | 杆垂直位置调节,短按或长按「上、下」键可自动调节到垂直位置 |
| 3 | P-3 | 关闸位置调节 | 下 | - | 杆水平位置调节,短按或长按「上、下」键可自动调节到水平位置 |
| 4 | P-4 | 开闸低速运行行程 | 0-60 | 0 | 开闸低速运行区,开启后 P26 到位结束速度取低速区内运行速度;减速力度过大调大 P10,反之调小 |
| 5 | P-5 | 关闸低速运行行程 | 0-60 | 0 | 关闸低速运行区,开启后 P27 到位结束速度取低速区内运行速度;减速力度过大调大 P11,反之调小 |
| 6 | P-6 | 开闸减速时间 | 0.1-10.0 | 1.0 | 值越大加速区越小、减速角度越大;值越小加速区越大、减速角度越小 |
| 7 | P-7 | 关闸减速时间 | 0.1-10.0 | 1.0 | 同上,作用于关闸过程 |
| 8 | P-8 | 开闸减速区平稳度 | 1-100 | 10 | 减速区加速度平稳度,值越小进减速区时减速效果越不明显(速度环减速区 Ki) |
| 9 | P-9 | 关闸减速区平稳度 | 1-100 | 10 | 同上,作用于关闸过程 |
| 10 | P10 | 开闸到位力度 | 1-50 | 5 | 到位卡顿速度慢调大该值,到位晃动调小该值 |
| 11 | P11 | 关闸到位力度 | 1-50 | 5 | 同上,作用于关闸过程 |
| 12 | P12 | 反弹灵敏度 | 1.0-20.0 | 12.0 | 值越小反弹越灵敏,值越大反弹越不灵敏 |
| 13 | P13 | 反弹反应时间 | 10-900 | 100 | 单位 ms |
| 14 | P14 | 电机最大力度 | 10-100 | 90 | 运行过程中最大输出力度(PWM 占空比) |
| 15 | P15 | 无地感自动关闸时间 | 0-300 | 0 | 开闸后地感检测 X 秒仍无车通过则自动关闸;0 表示取消该功能 |
| 16 | P16 | 过地感延时关闸时间 | 0-200 | 0 | 单位秒,地感检测到车通过后延时 X 秒关闸 |
| 17 | P17 | 开闸计数 | 0-3 | 0 | 0 不启用;1 启用(记录到 N 次开闸,地感检测 N 次过闸才关闸);2 防跟车模式;3 开启并压地感计数 |
| 18 | P18 | 急停缓冲时间 | 0.1-4.0 | 0.5 | 单位秒,时间越小急停越快,时间越大急停越缓 |
| 19 | P19 | 急停锁轴力度 | 1-40 | 10 | 急停后最大锁轴力度,值越大锁轴力度越大 |
| 20 | P20 | 电机额定转速 | 0.1-6.0 | 1.8 | 默认 1800rpm/min |
| 21 | P21 | 老化测试 | 0-20 | 0 | 0 关闭;1.0-20.0 表示开关到位后等待 X 秒再自动测试;<0 表示半程老化 |
| 22 | P22 | 遥控地址编码模式 | 0-4 | 0 | 0:433 编码(2,4,8);1:430 编码(30,03,0C);2:430 编码(0C,30,C0);3:433 编码(4,1,2);4:433 编码(8,4,2) |
| 23 | P23 | 找零力度 | 1-100 | 40 | 找零最大输出限制(PWM 占空比) |
| 24 | P24 | 开闸启动时间 | 1-900 | 50 | 单位 10ms,时间越小启动越快 |
| 25 | P25 | 关闸启动时间 | 1-900 | 50 | 单位 10ms,时间越小启动越快 |
| 26 | P26 | 开闸到位速度 | 0-100 | 15 | 单位 10rpm,值越大到位速度越快 |
| 27 | P27 | 关闸到位速度 | 0-100 | 15 | 单位 10rpm,值越大到位速度越快 |
| 28 | P28 | 光敏灵敏度 | 1-33 | 25 | 值越大开灯越早,值越小开灯越晚 |
| 29 | P29 | 光敏延时时间 | 1-300 | 20 | 光敏检测到光照满足开关灯条件时延时 X 秒开关灯 |
| 30 | P30 | 找零速度 | 1-100 | 30 | 该值越大速度越快(额定速度百分比) |
| 31 | P31 | 电机找零模式 | 0-2 | 0 | 0 向上找零;1 向下找零;2 上下双向找零 |
| 32 | P32 | 开闸反弹死区 | 0-100 | 90 | 单位角度,开闸离边界多少 |
| 33 | P33 | 关闸反弹死区 | 0-100 | 10 | 单位角度,关闸离边界多少 |
| 34 | P34 | 开到位继电器模式 | 0-9 | 3 | 见「4.4 到位继电器输出模式」 |
| 35 | P35 | 关到位继电器模式 | 0-9 | 0 | 见「4.4 到位继电器输出模式」 |
| 36 | P36 | 电机最大保护时长 | 1-100 | 20 | 单位秒,电机开闸或关闸的最大时长 |
| 37 | P37 | 协议选择 | 0-900 | 0 | 0:485 协议;1-900:MQTT 协议上传时间间隔 |
| 38 | P38 | 485 通讯 ID | 1-255 | 1 | 485 通讯地址 |
| 39 | P39 | 485 通讯波特率 | 0-3 | 2 | 0:115200;1:9600;2:19200;3:38400 |
| 40 | P40 | 到位锁轴力度 | 0-50 | 0 | 默认到位锁轴力度(PWM 占空比) |
| 41 | P41 | 地感信号灵敏度 | 0.1-10.0 | 0.2 | 地感有效最短时间 |
| 42 | P42 | 防抬杆角度 | 0-50 | 10 | 闸杆离开开关到位位置 X° 时继续执行到位命令 |
| 43 | P43 | 急停锁轴最大时长 | 0-300 | 30 | 急停后锁轴超过 X 秒执行开门动作;0 表示一直锁轴 |
| 44 | P44 | 遇阻反弹后等待时间 | 0-50 | 0 | 反弹信号消失后延时 X 秒继续关闸;0 表示开到位后不落杆,需给命令才落杆 |
| 45 | P45 | 停止端口信号映射 | 0-1 | 0 | 0 无映射;1 映射到开闸信号 |
| 46 | P46 | 地感不检测角度 | 0-100 | 20 | 道闸落杆低于 X 角度后不检测地感信号 |
| 47 | P47 | 过地感允许落杆角度 | 0-100 | 87 | 开闸过程中过地感,抬杆到 X 角度以上才会落杆 |
| 48 | P48 | 遥控允许落杆角度 | 0-100 | 87 | 开闸过程中遥控关门,抬杆到 X 角度以上才接收落杆命令 |
| 49 | P49 | 减速模式 | 0-1 | 0 | 0 标准模式;1 到位压杆模式 |
| 50 | P50 | 开闸减速行程 | 1-60 | 30 | 单位:度,开闸第一段减速行程 |
| 51 | P51 | 关闸减速行程 | 1-60 | 30 | 单位:度,关闸第一段减速行程 |
| 52 | P52 | 开闸加速区平稳度 | 1-100 | 40 | 值越大加速越快(速度环加速区 Ki) |
| 53 | P53 | 关闸加速区平稳度 | 1-100 | 40 | 值越大加速越快(速度环加速区 Ki) |
| 54 | P54 | 开闸加速度响应 | 1-200 | 30 | 开闸加速度响应(速度环 Kp) |
| 55 | P55 | 关闸加速度响应 | 1-200 | 30 | 关闸加速度响应(速度环 Kp) |
| 56 | P56 | 开闸基础速度 | 1-100 | 90 | 开闸基础速度(额定速度百分比) |
| 57 | P57 | 关闸基础速度 | 1-100 | 90 | 关闸基础速度(额定速度百分比) |
| 58 | P58 | 蜂鸣器开关 | 0-1 | 1 | 0 关闭;1 打开 |
| 59 | P59 | 防冻角度 | 0-90 | 0 | 防冻时间到达后开启角度 |
| 60 | P60 | 防冻时间间隔 | 0-100 | 0 | 单位分钟,检测未执行开门操作累计达到此时间开关门一次 |
| 61 | P61 | 地感有效角度 | 0-90 | 90 | 落杆时落到此角度检测地感有效,90 为全过程有效;此角度必须大于地感不检测角度 |
| 62 | P62 | 长时间开闸报警输出时间 | 0-60 | 0 | 开闸信号持续 X 秒后,将长时间开闸报警信号通过串口传递给后台服务器 |
| 63 | P63 | 广告灯控制模式 | 0-3 | 0 | 0 光感;1 时控;2 光感+时控;3 光感开灯、延时关灯 |
| 64 | P64 | 实时时钟时校准 | 0-23 | 12 | 实时时钟(RTC)时校准,需硬件支持 |
| 65 | P65 | 实时时钟分校准 | 0-59 | 0 | 实时时钟(RTC)分校准,需硬件支持 |
| 66 | P66 | 广告灯开灯时刻 | 0-235 | 185 | 18:30 开灯,需硬件支持 |
| 67 | P67 | 广告灯关灯时刻 | 0-235 | 60 | 6:00 关灯,需硬件支持 |
| 68 | P68 | 断电开闸开关 | 0-2 | 0 | 0 关闭;1 断电开闸;2 断电关闸 |
| 69 | P69 | 电源最大电流 | 0-50.0 | 10.0 | 电源输出最大电流,单位 1A |
| 70 | P70 | 到位锁轴电流 | 0-5.0 | 1.0 | 到位锁轴最大电流,单位 1A,与 P40 配合使用 |
| 71 | P71 | 低电压保护时间 | 0-100 | 30 | 单位 0.1 秒 |
| 72 | P72 | 低电压保护触发电压 | 0-30 | 14 | 单位 1V,低于此电压进入低电压保护状态 |
| 73 | P73 | 低电压保护恢复电压 | 0-30 | 16 | 单位 1V,高于此电压恢复,保护时间到后恢复正常工作状态 |
| 74 | P74 | 找零方向 | 0-1 | 0 | 0 电机正转找零;1 电机反转找零 |
| 75 | C | 参数快捷设置 | 1-20 | 1 | 用于快速选择机型 |
4.4 到位继电器输出模式
P34(开到位)、P35(关到位)取值 0-9,对应以下输出模式:
| 模式值 | 模式名称 | 开到位(P34)常开端 | 关到位(P35)常开端 |
|---|---|---|---|
| 0 | 广告灯模式 | 天暗吸合、天亮断开 | 天暗吸合、天亮断开 |
| 1 | 报警模式 | 非法抬杆后短接 500ms 后断开 | 非法抬杆后短接 500ms 后断开 |
| 2 | 供电模式 | 开始开后吸合,关到位后断开 | 开始开后吸合,关到位后断开 |
| 3 | 红绿灯一 | 关到位后吸合,开到位后断开 | 关到位后吸合,开到位后断开 |
| 4 | 红绿灯二 | 开始关后吸合,开始开后断开 | 开始关后吸合,开始开后断开 |
| 5 | 联动模式 | 收到开命令短接 500ms 后断开 | 收到关命令短接 500ms 后断开 |
| 6 | 三态模式 | 开到位后吸合,其它状态断开 | 关到位后吸合,其它状态断开 |
| 7 | 脉冲模式 | 开到位后短接 500ms 后断开 | 关到位后短接 500ms 后断开 |
| 8 | 电机状态 | 开关闸过程中吸合,其它状态断开 | 开关闸过程中吸合,其它状态断开 |
| 9 | 红绿灯三 | 关到位继电器断开,其它状态吸合 | 开到位继电器断开,其它状态吸合 |
4.5 参数含义示意图
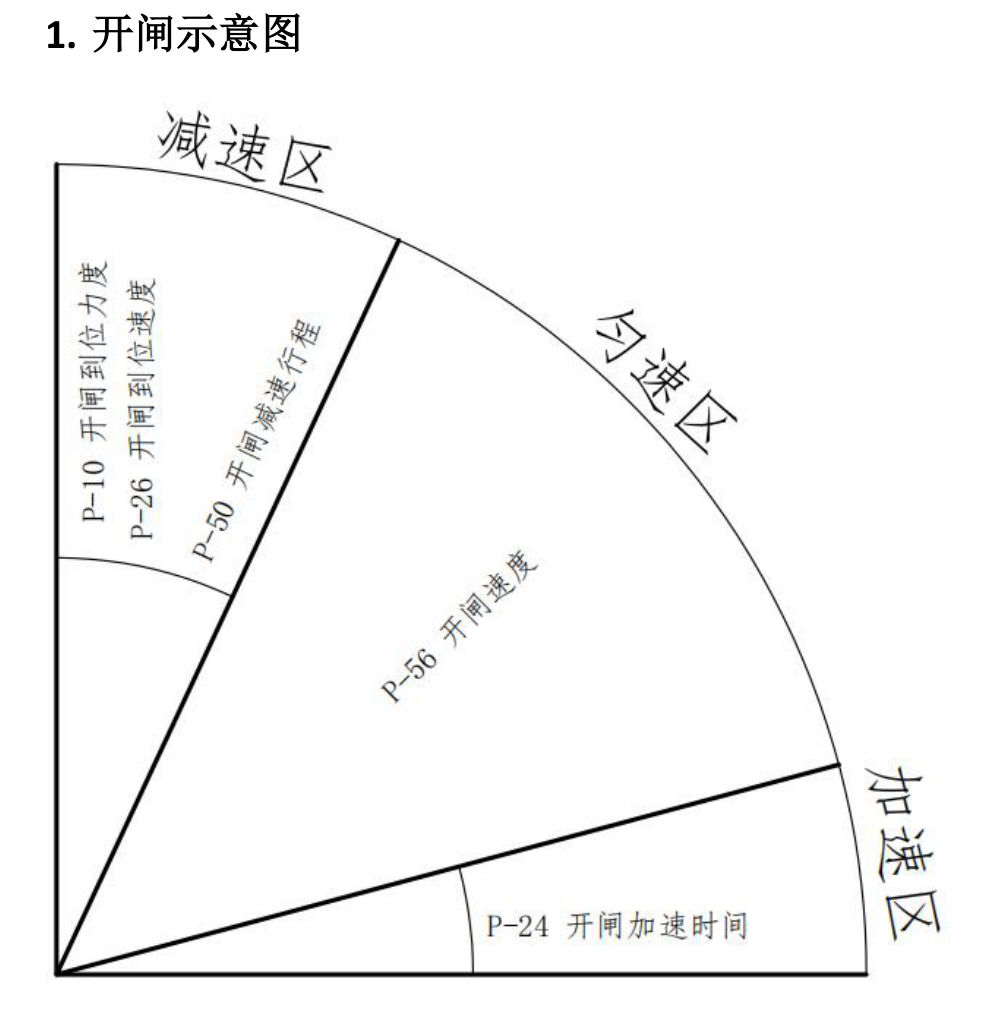
开闸过程:闸杆从关到位抬起,依次经过加速区、匀速区、减速区,最终停在开到位位置。
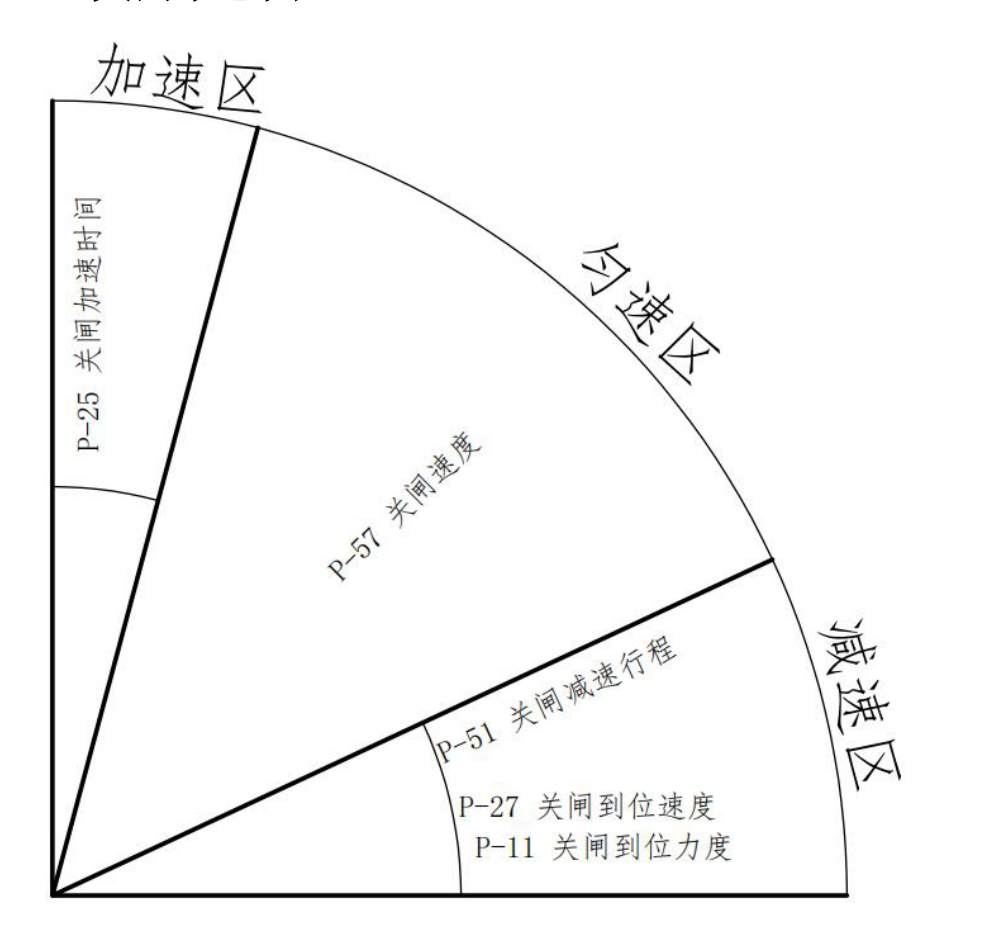
关闸过程:闸杆从开到位落下,同样经历加速、匀速、减速三段,到位后由锁轴力度保持。
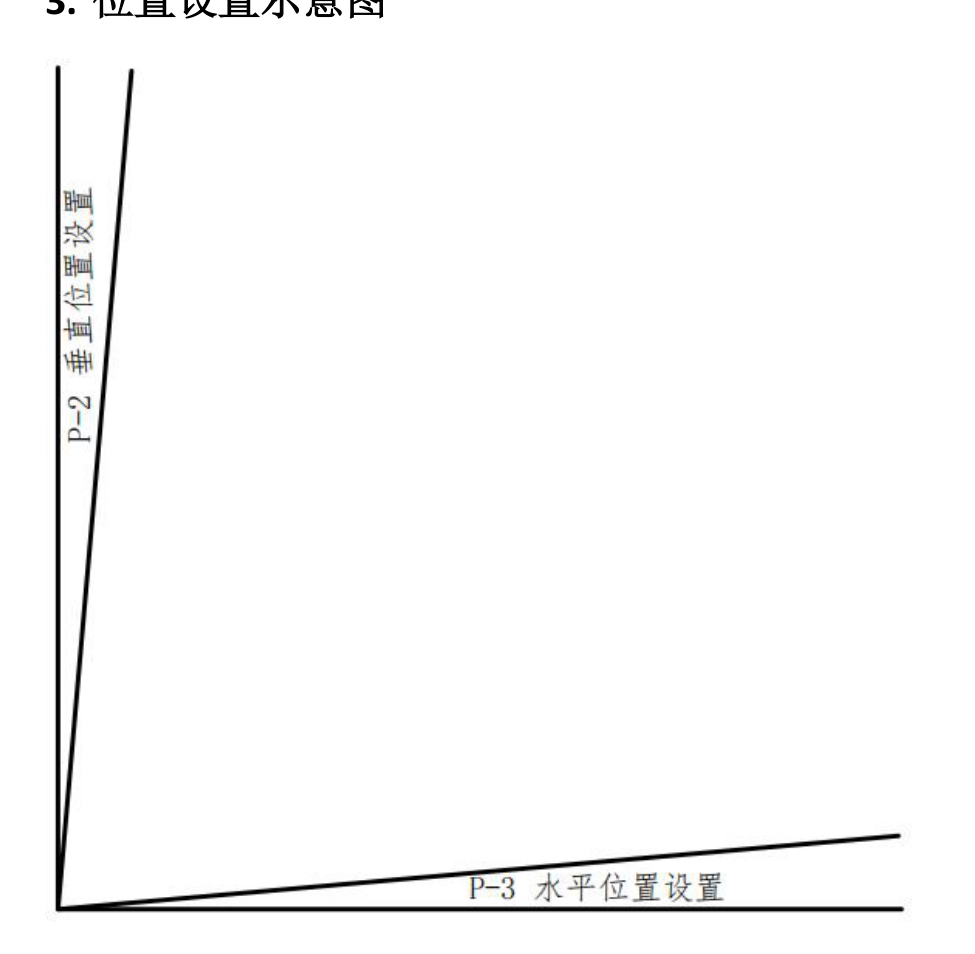
位置设置:P-2 调整闸杆的垂直(开到位)位置,P-3 调整水平(关到位)位置。
五、现场操作补充
以下几项为现场用主板按键或遥控器进行的操作,与小程序配合使用。
5.1 恢复出厂设置
长按「确定」按键,显示 -.-.- 后按 上 → 下 → 上 → 下 → 上 → 下(三次以上),再按「确定」键,然后断电重新上电即可恢复出厂设置。
5.2 遥控对码与清码
- 长按「遥控对码」按键 2-3 秒进入该界面,按遥控器上任意按钮:听到短「滴」表示配对成功,听到长「滴」表示该遥控已存在。总共可配 250 对遥控。
- 在该界面下长按「上键」或「下键」,可清空所有遥控码。
- 短按「遥控对码」键退出学习状态,退出设置界面后遥控才会生效。
5.3 高峰模式
道闸开到位后,长按遥控器「停」按键 6 秒,道闸进入高峰模式(显示 ooo):检测到地感过闸信号后不落闸,只有再次收到遥控「关」信号才取消高峰模式并落闸。
设备控制页的 车队模式 / 解除车队 即为高峰模式的远程开关方式,无需到现场按遥控器。
六、常见故障与处理
主板通过数码管显示故障代码,小程序「故障记录」中也会留痕。
| 代码 | 故障定义 | 原因分析与处理 |
|---|---|---|
| E-1 | 硬件过流保护 | 电机电流超过硬件承载能力。① 检查道闸上/下弹簧平衡度,不平衡则调节弹簧松紧或更换弹簧;② 检查控制板 |
| E-2 | 电机故障 | 霍尔线未接或接触不良。① 检查霍尔线接触;② 检查电机 U/V/W 接线;③ 以上正常则检查电机或控制板 |
| E-3 | 长时间堵转或电机卡住 | 多为道闸上下限位设置问题,机械限位在设定位置之前导致闸机未到位而堵转。① 调节「开/关闸位置」,往运行区间调节;② 检查闸杆是否被卡住 |
| E-4 | 进入高峰模式 | 开闸信号按下超过 6 秒所致,按「下」键可清除高峰模式 |
| E-5 | 关闸未响应,地感保护 | 地感一直有信号。① 地感死机则按复位键或断电重启;② 检查地感线圈是否接触不良或损坏;③ 仍不能排除则更换控制板验证 |
| E-6 | 关闸未响应,防砸保护 | 防砸信号一直存在。① 检查红外/雷达是否被物体挡住,清除遮挡物,若否检查传感器电源;② 检查压力波传感器是否被压住;③ 以上均正常则检查控制板 |
| E-7 | 低电压保护 | 控制器供电电压偏低。① 检查供电电源电压(空载与正常负载下);② 电源正常则检查控制板 |
七、日常维护
- 定期检查各端子接触情况,保障连接牢固。
- 检查接地是否良好。
- 使用前仔细检查供电是否正确。
- 4G 模块长期离线时,先确认现场是否有 4G 信号覆盖,再检查模块供电。