4.2 雷达毫米波防砸
毫米波雷达通过发射并接收反射波,判断道闸下方是否有车辆或行人停留,从而控制闸杆落杆动作,实现防砸保护。
安装指南
检测范围
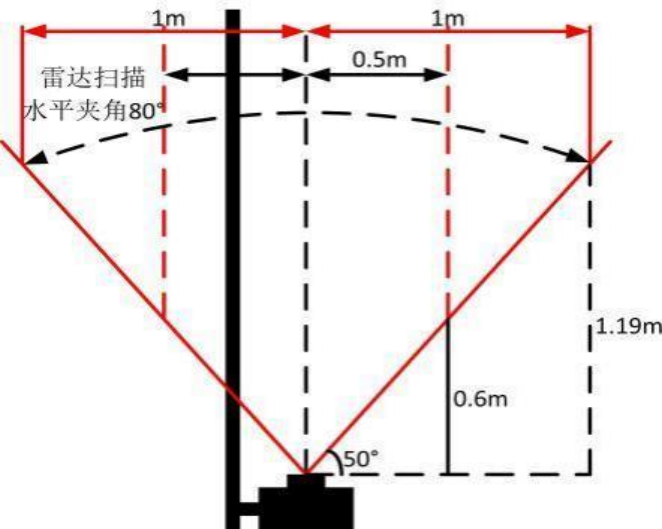
雷达水平扫描夹角约 80°,纵向覆盖约 50°,典型覆盖区域如下图所示。
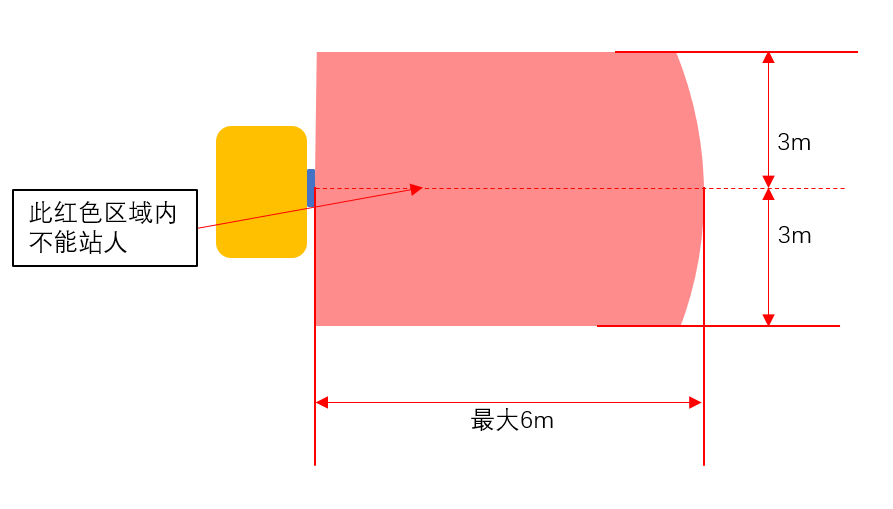
实际防护区域以雷达为顶点,前方最大约 6m、左右各约 3m 的扇形/矩形区域为有效检测区。调试与标定时,红色覆盖区域内禁止站人。
安装要求
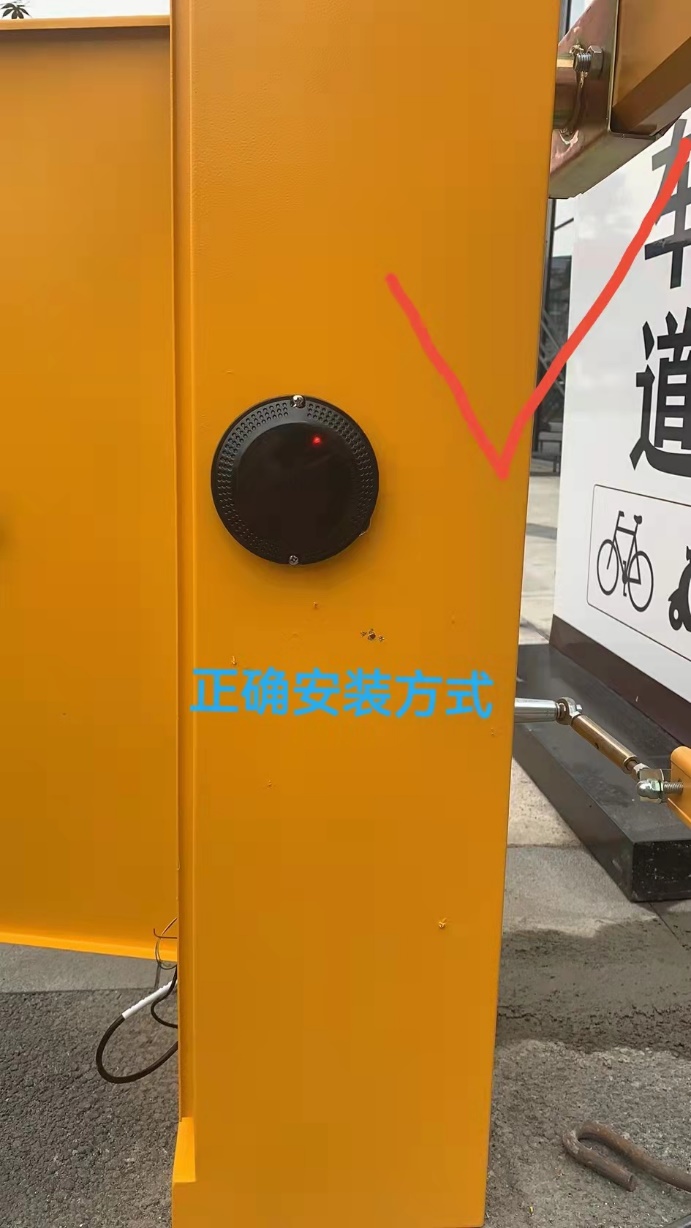
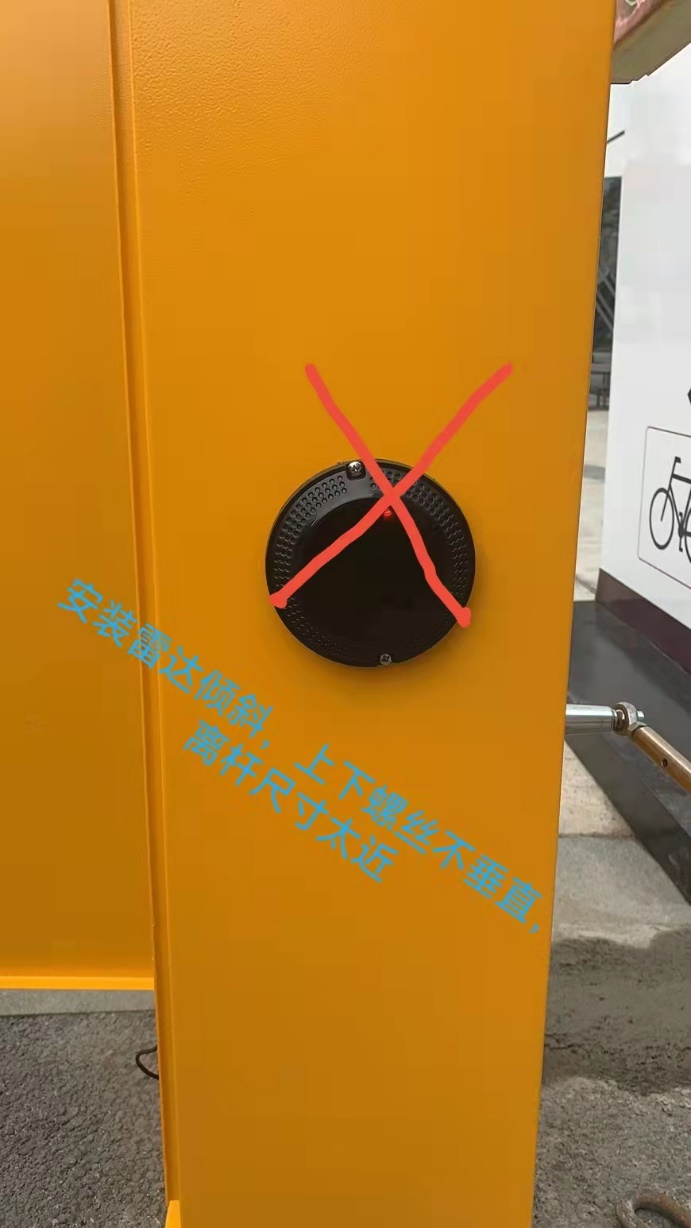
- 推荐安装在道闸机箱朝向车来方向的一侧,闸杆中线的延长线上。
- 雷达中心与闸杆的水平距离建议 20cm 左右。
- 安装高度(雷达下沿距地面):
- 纯小车场景:约 70cm
- 大小车混行:约 90cm
- 以大型车为主:约 120cm
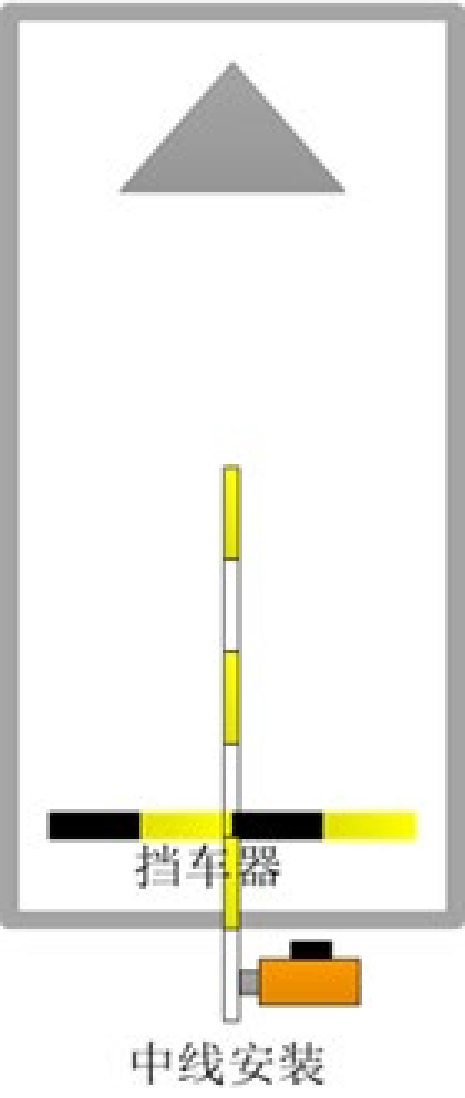
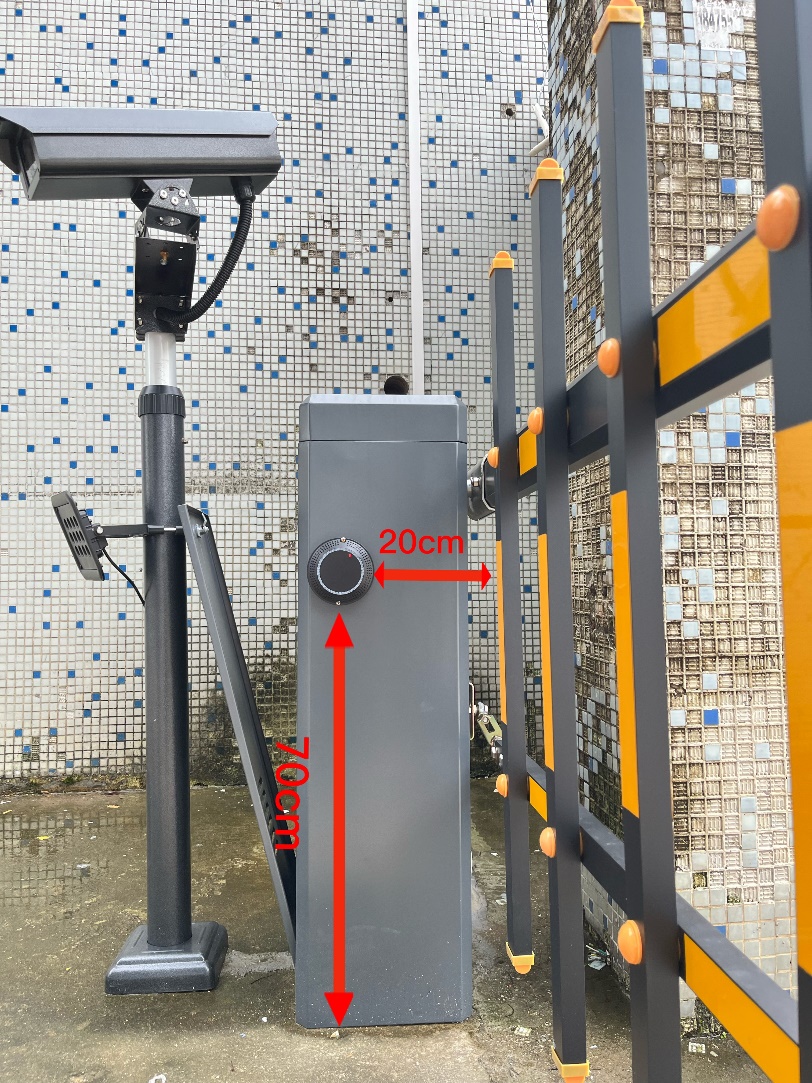
正确与错误安装对比:
特殊场景:
- 车辆可能以大角度(与闸杆夹角小于 45°)驶入时,建议加装辅助检测或调整雷达角度。
- 雷达正前方 1.5m 内不要有金属障碍物、广告牌、栅栏等固定反射源。
- 不建议在井盖轨道密集、大面积金属地面或大拐角场景下单独使用。
杆长与参数设置
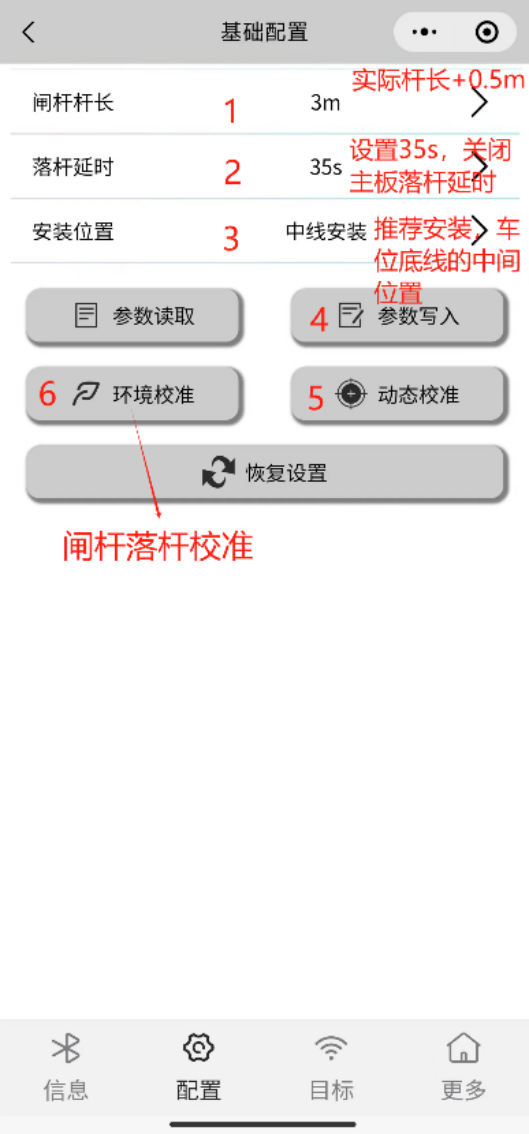
小程序「基础配置」中需要设置以下关键参数:
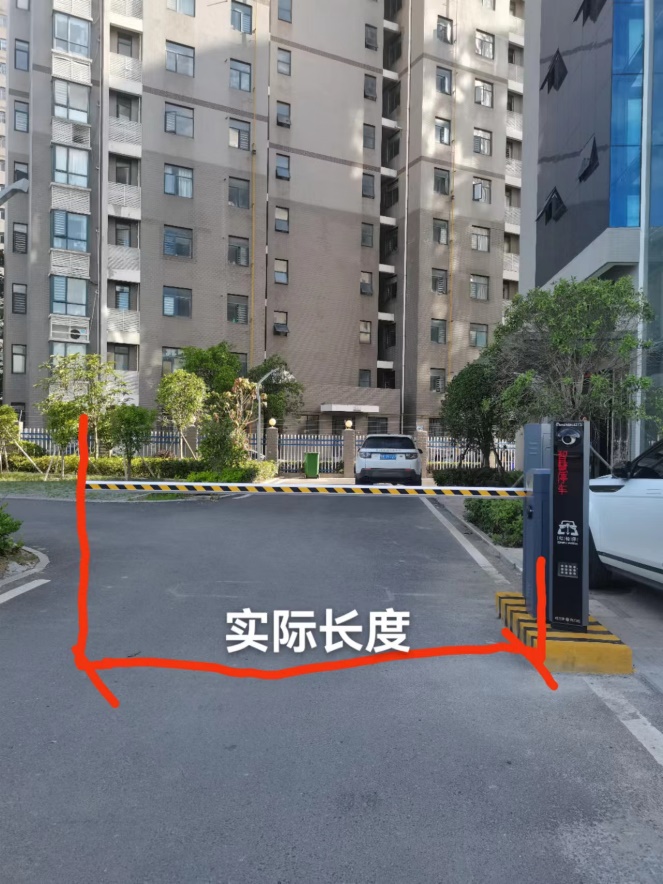
- 闸杆杆长:填写实测杆长减去 0.5m 后的数值。
- 落杆延时:一般设置 35s,并关闭主板自带的落杆延时。
- 安装位置:选择「中线安装」,推荐安装在车位底线的中间位置。
- 设置完成后点击「参数写入」。
线束接线
雷达线束共 8 根,颜色定义如下:
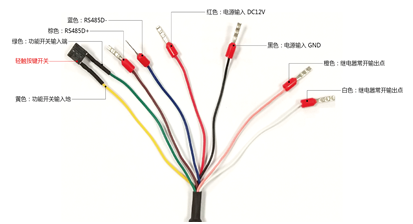
| 颜色 | 定义 | 说明 |
|---|---|---|
| 红色 | 电源输入 DC 12V | 需独立 12V 电源,1A~2A |
| 黑色 | 电源地 GND | — |
| 蓝色 | RS485 D- | 485 通信负 |
| 棕色 | RS485 D+ | 485 通信正 |
| 黄色 | 功能开关输入 | — |
| 绿色 | 轻触按键开关 | — |
| 白色 | 继电器常开输出 | — |
| 橙色 | 继电器常开输出 | — |
供电注意
必须使用 DC +9~24V 独立电源供电,严禁直接使用道闸主板 12V 输出或 AC 220V 供电。
调试指南
蓝牙调试
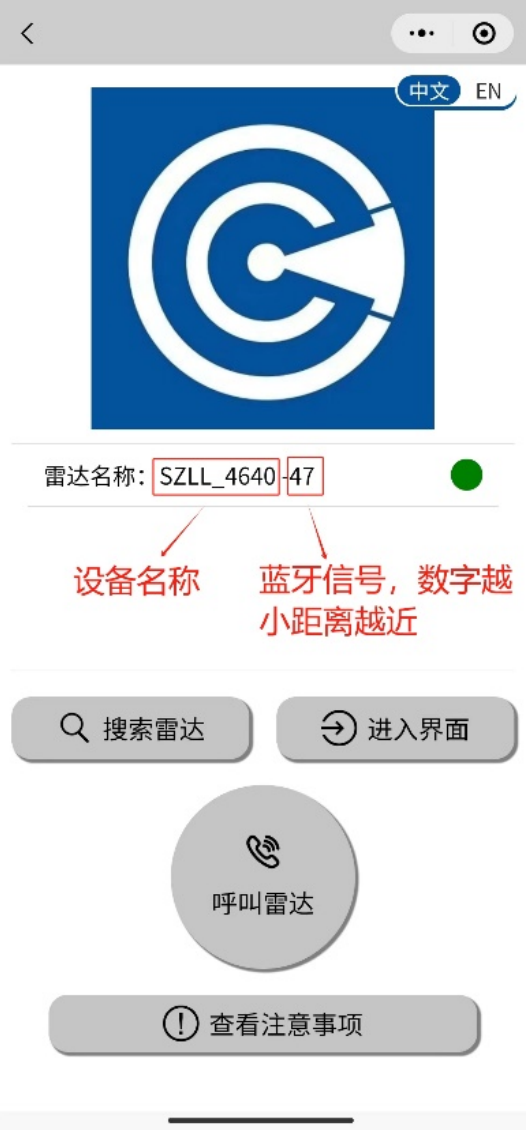
- 打开微信,扫描雷达机身或说明书上的小程序码,进入雷达助手小程序。
- 打开手机蓝牙,点击「搜索雷达」。
- 在列表中选择设备名称(如
SZLL_xxxx),数字越小表示信号越强、距离越近。 - 点击「进入界面」即可读取或修改参数。
校准方法
雷达提供两种校准方式:
- 动态校准:车辆在检测区内正常通行一次,雷达自动学习背景。
- 环境校准:在确保检测区内无车辆、无行人的情况下,点击「环境校准」,等待闸杆自动完成一次落杆学习。
每次参数设置、环境标定或重启后,闸杆需要保持关闭状态,让雷达重新建立背景。
常见问题速查
| 现象 | 排查方向 |
|---|---|
| 红灯不亮 | 检查 DC 12V 独立供电是否正常 |
| 绿灯常亮不灭 | 检测区内有固定反射物,或安装角度倾斜导致误检 |
| 大角度车辆漏检 | 加装辅助检测或调整雷达安装角度 |
| 闸杆不落杆 | 检查继电器输出接线、道闸控制板接口 |